
在当今数字化、智能化高速发展的时代,精密制造、模具加工、电子元器件、塑胶五金、航空航天等众多行业,都离不开高精度尺寸检测设备,OGP 影像测量仪便是其中的一员。不少一线操作人员、品质工程师以及刚接触精密检测的从业者,日常工作中都会用到这款设备,但对 OGP 影像测量仪底层的工作原理、成像与测量逻辑了解得比较浅显,只知如何操作,却不懂它为什么可以快速捕捉轮廓、自动计算尺寸。下面我们就一起来梳理相关知识,希望本文能够帮你系统认识 OGP 影像测量仪,为日常检测、设备调试和品质管控提供参考。
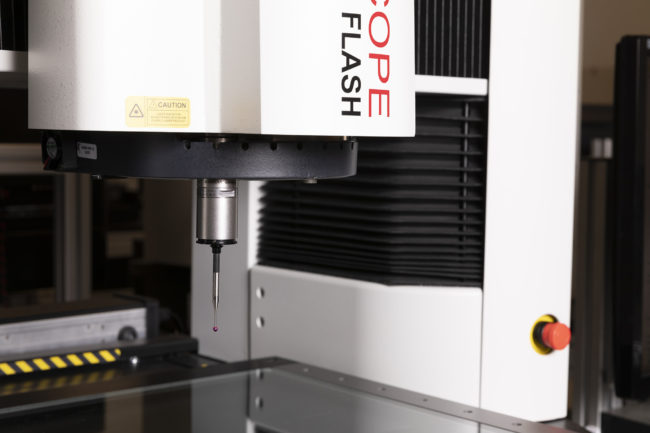
影像测量仪的工作原理可以分为两个步骤:图像获取和三维重建。
1. 图像获取
图像获取是影像测量仪的第一步,主要是通过相机和光源对被测物体的多幅图像进行采集。为了获得更好的效果,要求所采集的图像应具有清晰度、色彩准确度和低噪声等特点。
在进行图像采集时,相机和光源的参数设置非常重要。例如,曝光时间、ISO感光度和白平衡等参数都会对图像的质量产生影响。因此,在实际操作中,需要根据被测物体的特点和测量需求进行相应的调整。
2. 三维重建
影像测量仪的第二个步骤是三维重建,也是最关键的一步。它通过对多组采集到的图像进行处理和分析,得到被测物体的三维坐标和形态信息。
在三维重建过程中,主要包括以下三个步骤:
(1)图像匹配:将多幅图像中相对应的像素点进行匹配,并确定它们之间的空间关系。这是三维重建的基础。
(2)三角剖分:将匹配好的像素点连接成三角形,建立起被测物体的表面模型。这一步需要根据相机和光源的参数、图像质量等因素进行调整,以获得最佳的三角剖分效果。
(3)点云生成:点云是指由大量具有X、Y、Z坐标信息的点构成的集合。在三维重建过程中,通过对多组采集到的图像进行处理和计算,可以生成相应的点云数据。点云数据可以用于各种应用中,如快速原型制造、仿真分析、虚拟现实等。


